Bons plans du moment
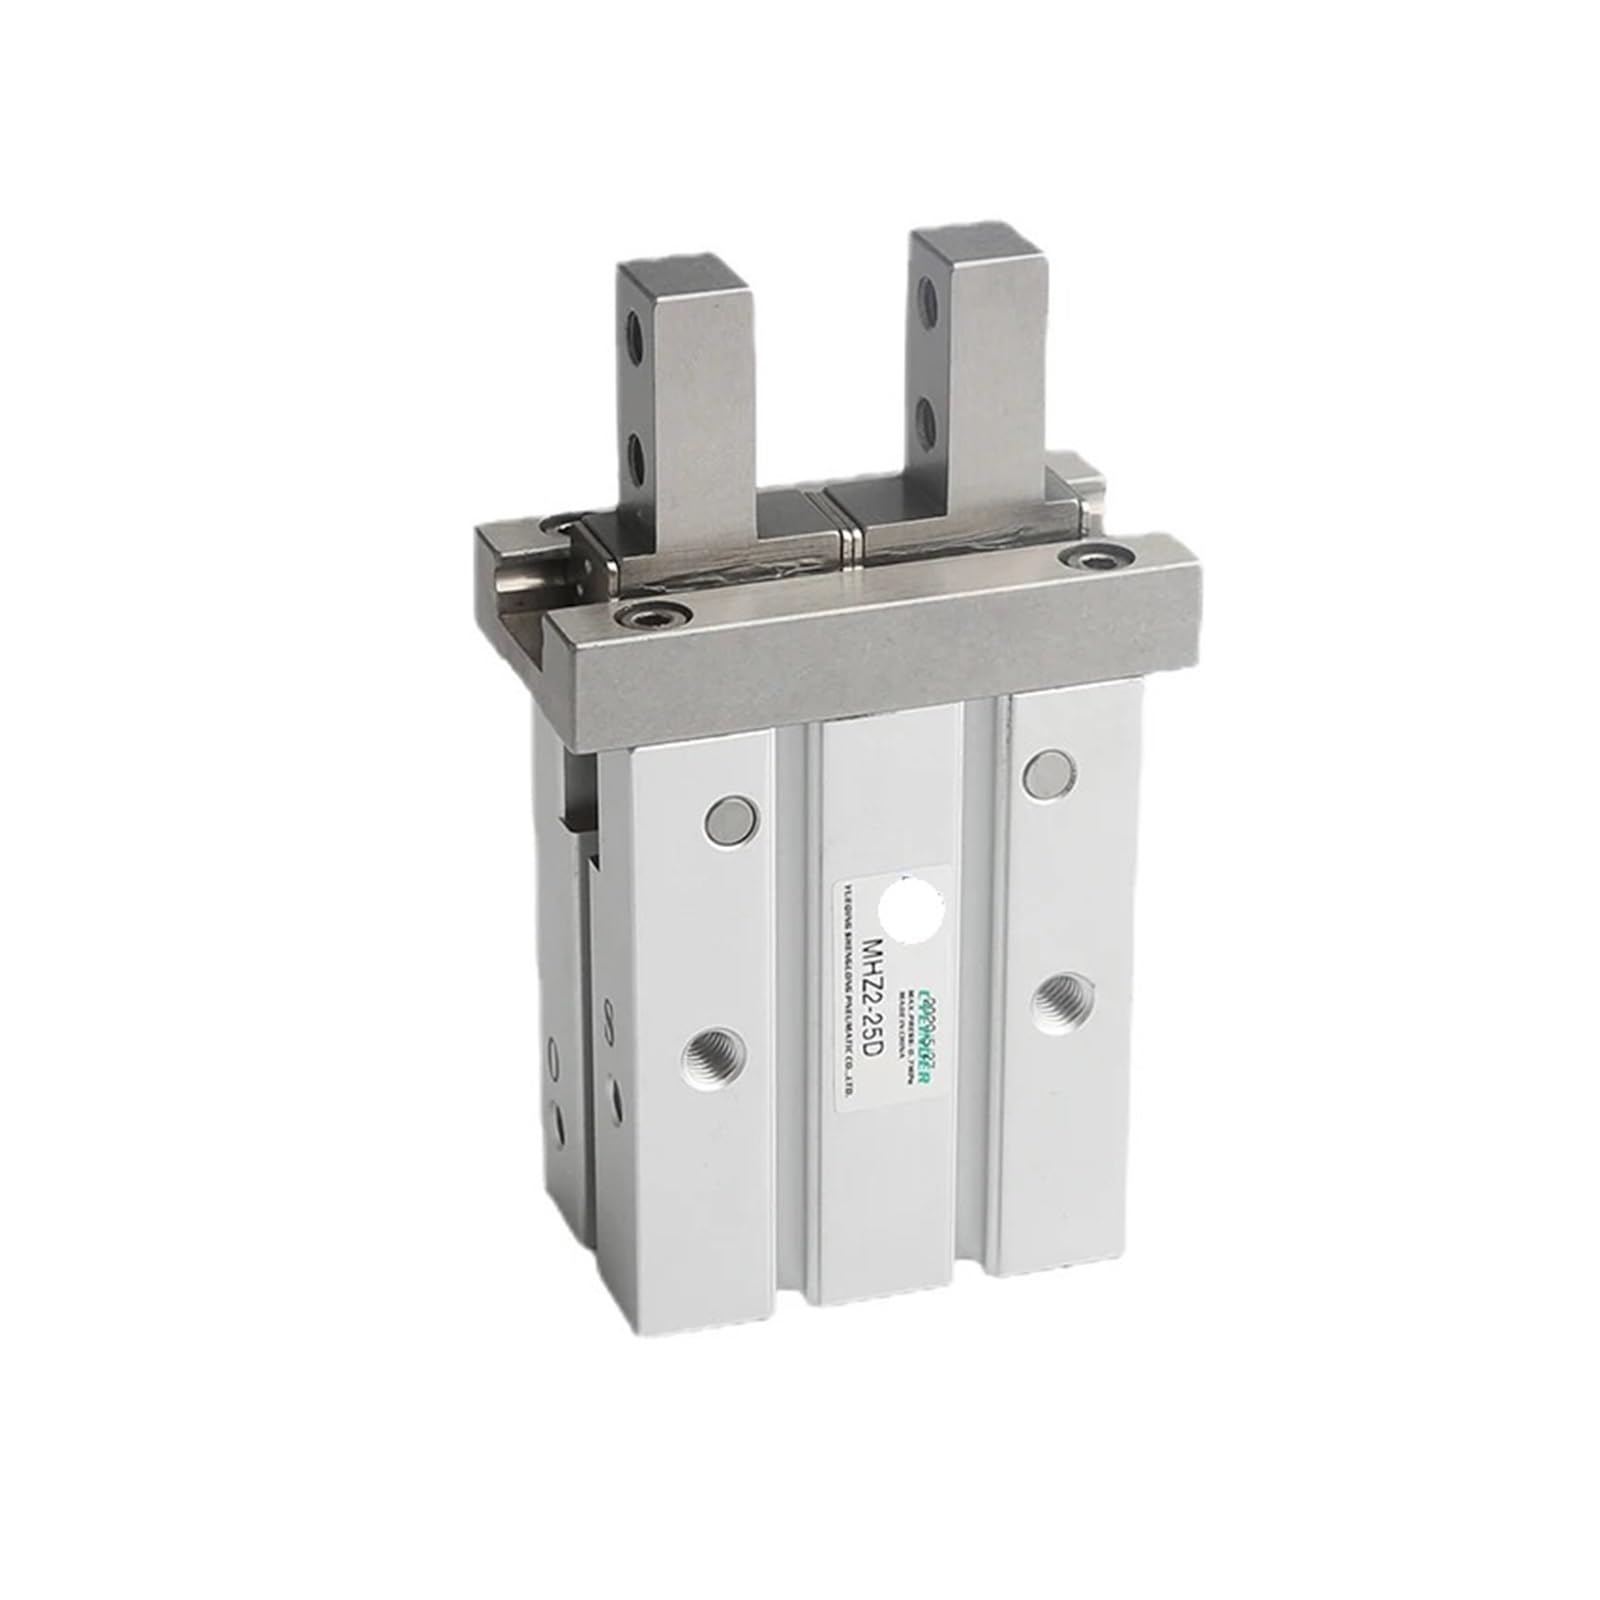
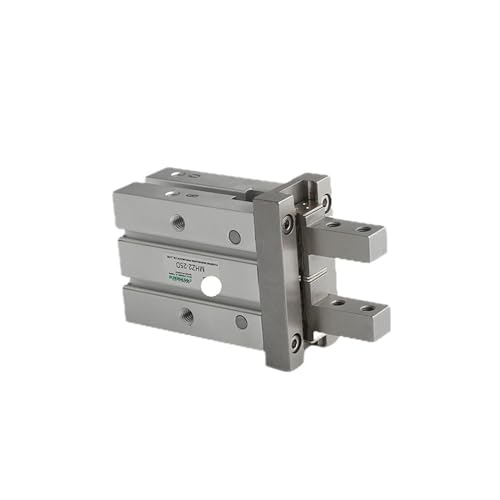
Technologie de préhension parallèle pour l'ingénierie micromécanique
La griffe pneumatique MHZ2-10D représente la solution idéale pour la manipulation de pièces de petite taille. Sa configuration de type parallèle garantit que les mâchoires restent parfaitement planes pendant tout le cycle de course. Cette spécificité technique est indispensable pour saisir des composants fragiles sans concentrer de contraintes mécaniques destructrices sur leurs surfaces extérieures.
Ergonomie d'intégration et gains de productivité
La légèreté de ce micro-préhenseur pneumatique permet de concevoir des têtes d'outils multiples sans alourdir l'axe vertical de vos machines de transfert. L'exploitant bénéficie d'une hausse significative de la cadence globale de l'îlot robotisé tout en conservant une précision de positionnement micrométrique lors des phases d'insertion ou d'emballage.
Exemples concrets de mise en œuvre
- Secteur de l'horlogerie : positionnement de petites roues dentées et d'axes de précision.
- Industrie médicale : transfert de flacons, de pipettes ou de dispositifs de diagnostic in vitro.
- Secteur cosmétique : manipulation de bouchons et de petits flaconnages sur convoyeur.